

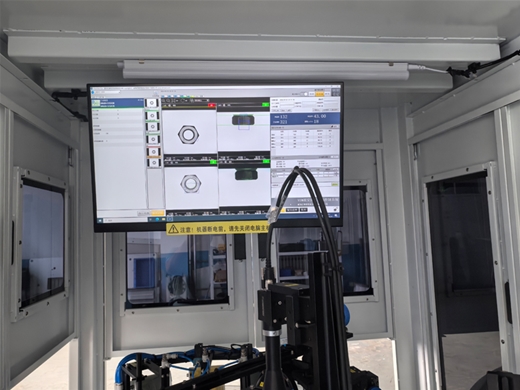
视觉筛选是一种基于图像处理和模式识别技术的自动化检测方法,其工作原理可分为图像采集、特征分析与决策输出三个阶段。
1. 图像采集与预处理
系统通过工业相机、镜头和光源组成的硬件模块获取目标物体图像。光源通过特定角度和波长(如LED环形光、同轴光)突出目标特征,消除环境干扰。相机将光学信号转化为数字图像后,系统进行灰度校正、噪声过滤和图像增强等预处理操作,以提高后续分析的准确性。
2. 特征提取与算法分析
处理阶段采用计算机视觉算法提取关键特征。传统方法包括:
- 边缘检测(如Canny算法定位轮廓)
- 模板匹配(与标准图像比对相似度)
- 色彩分析(色差检测)
- 尺寸测量(像素级精度换算)
深度学习方法则通过卷积神经网络(CNN)自动学习特征,适用于复杂缺陷识别(如表面划痕、印刷错位)。系统会设置判定阈值,如尺寸公差范围或缺陷面积占比。
3. 分类决策与执行
处理结果经逻辑判断模块转化为决策指令。基于规则引擎或分类模型(如SVM、随机森林),系统将目标分为合格/不合格类别,触发分拣机构(机械臂、气嘴等)执行物理分选。整个过程在毫秒级完成,典型系统处理速度可达每分钟数百件。
技术优势
视觉筛选系统具备0.01mm级检测精度,支持24小时连续工作,特别适用于电子元件、药品包装、食品分选等场景。通过多相机阵列和光谱扩展(如X射线、红外),可实现对内部结构或材料成分的深度检测。系统性能受算法优化、光学配置和机械同步精度共同影响,需根据具体应用场景进行参数调校。
该技术正朝着高光谱成像、3D点云分析和自适应学习方向发展,在智能制造和精密检测领域持续拓展应用边界。
